
过去一年,我们接触了不少开始规模化采数据的团队。大家初关心的问题都差不多:相机多少帧、IMU 精度多少、延迟能不能压到毫秒级。但真正跑了几个月之后,问得多的问题变成了另一个
"这个任务,我能不能只换个配件就接着采?"
听起来是个小问题,实际上它决定了一套数采设备能不能从 "实验室 demo" 走到 "每天都有人用"。
一、数采设备的真正瓶颈,不是参数,是切换成本
斯坦福大学 Chi 等人在 2024 年提出的 UMI(Universal Manipulation Interface)给出了一个很有启发性的思路:用一个手持夹爪加上运动相机,就能在真实环境中低成本采集机器人操作数据,而且学到的策略可以零样本迁移到不同机器人平台上。UMI 的core洞察不是硬件参数多高,而是接口设计足够通用,让人能在自然状态下操作,同时数据格式足够标准,能直接映射到机器人。
但 UMI 用的是单一的末端夹爪视角。当任务变得复杂,比如需要同时看到环境全局和手部近景,或者需要记录夹爪的力觉状态,单一视角就不够用了。Apple 在 2025 年发布的 EgoDex 数据集用 Apple Vision Pro 采集了 829 小时first person视角视频,覆盖 194 个桌面操作任务,但他们也明确指出,纯first person视角数据在精细操作场景下存在手部遮挡和接触状态缺失的问题。
这就是切换成本的来源:不同任务需要不同的传感器组合,但如果每次换任务都要重新拆装、重新标定、重新调试,那一天下来真正采数据的时间可能不到两小时。大多数团队的选择是干脆所有任务都用同一套固定配置采,结果就是该有的视角没有,不需要的传感器白戴着,数据质量参差不齐。
二、头、腕、爪,为什么是这三件套
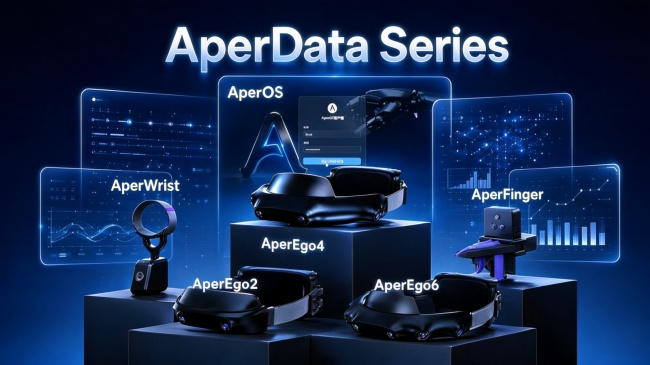
我们在设计 AperData 采集终端时,没有做一个 "全能一体机",而是拆成了三个独模块:头部视角(AperEgo)、腕部视角(AperWrist)、夹爪状态(AperFinger)。这个选择不是拍脑袋来的,每个模块对应一个不可替代的数据维度。
头部视角负责 "全局"。 它回答的是 "我在什么环境里、周围有什么、任务整体进展到哪一步"。头显的超广角鱼眼镜头能覆盖接近 300 度的视野,环境上下文完整。EgoDex 的实践证明,first person视角数据在学习人类操作模式和环境理解上有不可替代的价值。但头部视角有一个天生的缺陷:当手伸到身体前方操作时,手臂和手掌会挡住相当一部分画面。你能看到 "手在动",但看不到 "手指具体怎么捏的、夹爪开合到什么角度"。
腕部视角负责 "近景"。 它固定在手腕上,镜头朝向前方手部操作区域,恰好补全头部视角的盲区。UMI 的设计本质上就是一个末端视角方案:夹爪前面挂一台相机,看出去的画面和机器人末端视角几乎一致,极大减小了人和机器人之间的 embodiment gap。腕部视角和头部视角在时间上严格同步,后期可以做视角切换和融合,既知道 "在哪",又知道 "怎么操作"。
夹爪状态负责 "发生了什么"。 这是非常容易被忽视、但在精细操作中特别关键的一个维度。视觉能看到 "夹爪动了",但看不到 "用了多大力、开合到什么角度、夹持是否稳定"。斯坦福大学 Chen 等人在 2025 年的 DexForce 研究中做了一个对比实验:在六个接触丰富的操作任务上,有力觉数据训练的策略平均成功率 76%,而直接用不考虑接触力的动作训练的策略成功率几乎为零。MIT 的 Zhao 等人在 T3(Transferable Tactile Transformers)研究中也发现,在亚毫米级电子插入任务上,有触觉编码的策略比没有触觉的成功率高出 53%。
RH20T 数据集(CoRL 2023)采集了超过 11 万条接触丰富的机器人操作序列,每条都包含视觉、力、音频和动作信息,他们的结论是:只靠视觉引导的策略在复杂接触任务上存在系统性瓶颈,多模态感知是解锁精细操作的必要条件。
三个模块各自独,但共享同一套同步机制。全局同步误差控制在 200 微秒以内。这个数字意味着,即使是 60 帧的视频,每一帧对应的夹爪状态和 IMU 数据也不会错位超过一帧的八十分之一。
三、"即插即用" 到底意味着什么
说 "可组合" 很容易,但真正做到 "即插即用",背后有几个工程细节必须解决。
物理接口的标准化。三个模块都用统一的卡扣和接口,采集员不需要工具,单手就能完成拆装。头部模块戴在头上,腕部模块绑在手腕上,夹爪模块固定在采集夹爪上。每个模块都有单独供电和无线传输,不需要在模块之间拉线。
标定的自动化。换了配置之后,非常花时间的通常是标定。头部和腕部相机之间的外参、夹爪状态与视觉帧的对应关系,如果每次都要手动标定,"即插即用" 就是空话。我们的做法是,每个模块出厂时完成内参标定,模块之间的外参通过一次性的标定板流程自动计算,采集员只需要按照提示对着标定板拍几秒,系统自动完成外参估计和同步验证,整个过程不超过两分钟。
配置的可复用性。一个任务对应的配置,用了哪些模块、采样率、视角参数、同步策略,可以保存为模板。下次采同样的任务,直接调用模板,设备自动配置好所有参数。加州大学圣地亚哥分校 Qin 等人在 AnyTeleop 研究中指出,遥操作系统的可扩展性瓶颈在于不同机器人、不同相机配置之间的适配成本,统一的配置接口和标定流程是降低这一成本的关键。对数据工厂来说,配置可复用意味着不同采集员之间的配置是一致的,不会因为 "张三习惯这么调、李四习惯那么调" 导致两批数据的格式和质量对不上。
四、不同任务,到底怎么组合
说起来可能有点抽象,举几个实际场景。
插接类任务(插插头、接排线、装配零件):这种任务对手部近景和力觉要求非常高。配置是头部 + 腕部 + 夹爪三路全开。头部看整体环境和零件位置,腕部看插接瞬间的对准细节,夹爪状态记录插入过程中的力变化。少了任何一路,数据都有明显缺口, 只有头部看不到对准细节,只有腕部不知道零件在哪,只有视觉不知道用了多大力。斯坦福 Zhao 等人的 ACT 研究表明,精细操作任务(比如装电池、开杯子)需要高精度的演示数据,10 分钟的高质量演示就能让机器人学会 6 个任务,成功率达到 80-90%。这里的 "高质量",指的就是视角完整、状态齐全、同步精确的演示数据。
折叠 / 整理类任务(叠衣服、整理桌面、打包物品):这种任务动作幅度大、操作时间长,但对单帧力觉精度要求没那么高。常用配置是头部 + 腕部,夹爪状态可选。头部视角跟踪整体流程,腕部补全手部被遮挡的区域。如果任务涉及柔性物体的受力变形(比如拧毛巾、揉面团),再加上夹爪状态采集。
大场景移动类任务(导航、搬运、巡视):这种任务重点在环境感知和全身运动,手部操作不是core。配置可以只用头部模块,记录first person视角的环境画面和头部 IMU 运动轨迹。腕部和夹爪模块可以不戴,减轻采集员的佩戴负担。
教学演示类任务(录制操作教程、展示标准流程):这种任务对画面质量要求高,对状态数据要求相对低。配置可以是头部 + 腕部双视角,后期剪辑时可以在全局和近景之间切换,做出类似专业教学视频的效果。
关键是,这些切换不需要换设备,只需要在三个模块里选择戴哪些、不戴哪些,然后在软件里选对应的配置模板。一个熟练的采集员,从 "插接配置" 切换到 "折叠配置",时间不超过五分钟。
五、为什么我们不做 "全能一体机"
经常有人问:既然三个模块都要,为什么不做成一个一体化的设备?这样不是更简单吗?
我们的判断是:一体化的代价是灵活性的丧失。
一个 "全能一体机" 意味着,不管你采什么任务,都要背着全部硬件。采大场景导航时,你不需要腕部相机和夹爪状态,但它们依然挂在你身上,增加重量和佩戴复杂度。采简单抓取任务时,你不需要高精度力觉采集,但它依然在耗电、在产生你用不上的数据。
更重要的是,任务的需求是在变化的。目前你采插接,明天可能采折叠,后天可能要加一个新的传感器(比如触觉手套、全身动捕)。如果硬件是一体化的,每加一个新模块都要重新设计整机。如果是模块化的,新模块只要符合接口标准,就能直接加入组合。
这也是为什么我们把 AperData 定位成 "中立、开放的具身智能数据基础设施",基础设施的core不是 "我能做什么",而是 "你能在我上面做什么"。模块可组合、接口开放、配置可复用,这些特性让 AperData 能适配不同团队、不同任务、不同阶段的需求,而不是要求用户来适应我们的固定方案。
六、适配能力决定数据的规模和质量
回到刚开始的问题:为什么 "能换配件" 比 "参数高" 更重要?
因为数采不是一次性的实验,而是持续的生产过程。一套参数很高但配置固定的设备,在头个任务上可能表现很好,但当任务扩展到十个、二十个的时候,它的适配成本会线性增长,终成为产能瓶颈。
而一套模块化、可组合、即插即用的设备,初始参数是泛化的,但它能随着任务的扩展灵活调整。每新增一个任务,不需要重新采购一套设备,只需要在现有模块的基础上重新组合。采集员的学习成本也低,学会了一套系统,就能应对所有任务。
对数据质量来说,适配能力同样关键。当设备配置和任务需求匹配时,采集到的数据是 "刚好够用" 的、该有的视角和状态都有,没有多余的噪声和冗余。当配置不匹配时,要么关键信息缺失(比如插接任务没有腕部视角),要么数据质量下降(比如折叠任务戴着笨重的全配置导致动作不自然)。
我们见过太多团队,花了大价钱买了 "顶配" 数采设备,结果因为配置切换太麻烦,所有任务都用同一套固定配置采,数据质量参差不齐。也见过团队用一套模块化设备,根据每个任务精细调整配置,用更低的成本采出了更高质量的数据。
差距不在硬件参数,在适配能力。
版权声明
本文来自投稿,不代表蓝鲸日报立场,如若转载,请注明出处:www.lanjing.org